

Introducción
La cirugía asistida por robot ha emergido como una de las innovaciones más relevantes en el campo de la cirugía mínimamente invasiva durante las últimas dos décadas. Inicialmente concebida para superar las limitaciones de la laparoscopía convencional, como la restricción de movimientos, la fatiga operatoria y la curva de aprendizaje prolongada, la cirugía robótica ha evolucionado al desarrollo de sistemas altamente sofisticados que combinan visión tridimensional de alta definición, instrumentación articulada con siete grados de libertad, eliminación del temblor fisiológico y ergonomía operatoria sin precedentes1–3.
El sistema Da Vinci® (Intuitive Surgical), aprobado por la Food and Drug Administration (FDA) en el año 2000, marcó el punto de inflexión en esta evolución tecnológica4. Su progresión desde las versiones iniciales hasta las plataformas Da Vinci Xi, DV5 y SP ha permitido ampliar el espectro de procedimientos complejos realizados por vía mínimamente invasiva en múltiples especialidades quirúrgicas5. Más recientemente, la aparición de nuevas plataformas robóticas, como Hugo™ RAS (Medtronic), Versius® (CMR Surgical), Senhance® (Asensus Surgical) e Hinotori (Medicaoroid), ha impulsado avances en movilidad, integración digital, retroalimentación háptica y diseño modular adaptable a quirófanos convencionales6–8.
En el contexto de la ginecología oncológica, estos desarrollos han sido particularmente significativos. Los procedimientos de estadificación quirúrgica, como la linfadenectomía pélvica y paraaórtica, la omentectomía y la histerectomía en cáncer uterino y de ovario temprano, han encontrado en la robótica un aliado que combina precisión anatómica con menor morbilidad perioperatoria9,10. Sin embargo, también han surgido cuestionamientos, especialmente tras la publicación del estudio LACC (2018), que asoció la cirugía mínimamente invasiva con peores resultados oncológicos en cáncer de cuello uterino11, lo cual ha impulsado la realización de nuevos ensayos clínicos aleatorizados, como RACC y ROCC, para reevaluar la cirugía robótica bajo condiciones técnicas más controladas12,13.
A pesar de la rápida expansión del uso de plataformas robóticas, la evidencia comparativa entre las cirugías robótica, laparoscópica y abierta aún genera debate, tanto en términos de resultados clínicos (sangrado, tiempo quirúrgico, estancia hospitalaria, complicaciones) como de resultados oncológicos (recurrencia, sobrevida global, calidad de vida)14,15.
Por lo tanto, el presente artículo tiene como objetivo analizar críticamente los avances tecnológicos y las plataformas robóticas actuales en el campo de la cirugía oncológica ginecológica, explorar su aplicabilidad clínica en distintas neoplasias (endometrio, cuello uterino, ovario) y comparar su desempeño con otras vías quirúrgicas a partir de la evidencia más reciente (2020-2024), con énfasis en ensayos clínicos clave y metaanálisis. Esta revisión busca ofrecer una perspectiva actualizada y equilibrada sobre el verdadero impacto de la cirugía robótica en la práctica oncológica ginecológica contemporánea.
Evolución tecnológica y plataformas actuales
Desde la aprobación del sistema Da Vinci® por la FDA en el año 2000, la cirugía robótica ha evolucionado en funcionalidad, precisión e indicaciones clínicas1,4. La versión Da Vinci Xi introdujo mejoras sustanciales en movilidad de los brazos, acceso multicuadrante y flujo de trabajo optimizado5; el modelo DV5 mejoró la precisión quirúrgica y ofrece una experiencia visual superior, y prepara el terreno para la integración futura con inteligencia artificial; y el modelo Da Vinci SP permitió reducir el trauma quirúrgico mediante un único puerto6.
Recientemente, nuevas plataformas como Hugo™ RAS (Medtronic), Versius® (CMR Surgical), Senhance® (Asensus Surgical) e Hinotori (Medicaoroid), han emergido con innovaciones en diseño modular, retroalimentación háptica, interfaz digital y portabilidad6–8. Estas plataformas están siendo incorporadas de manera progresiva en procedimientos ginecológicos oncológicos, con estudios iniciales que reportan factibilidad y seguridad comparables a las del sistema Da Vinci7,8 (Tabla 1).
Tabla 1. Comparación de las plataformas robóticas
| Características generales | Da Vinci Xi | Da Vinci 5 | Da Vinci SP | Hugo™ RAS | Versius® | Senhance® | Hinotori |
|---|---|---|---|---|---|---|---|
| Año | 2014 | 2024 | 2018 | 2021 | 2019 | 2016 | 2021 |
| Visión | Imagen fluorescente, tomografía e imagen endoscópica en luz blanca | Imagen 3D de última generación con procesamiento avanzado para mayor naturalidad | Imagen fluorescente, tomografía e imagen endoscópica en luz blanca | Imagen en alta definición 3D mediante gafas y visión con seguimiento de cabeza | Monitor HD-3D en consola abierta, visión endoscópica estereoscópica | Monitor 3D HD con gafas polarizadas y control ocular para cámara automatizada | Imagen HD – 3D de alta precisión |
| Diseño | Plataforma de telecirugía con 3 o 4 brazos fijos montados sobre base única en el sistema esclavo | Plataforma de telecirugía con 3 o 4 brazos fijos montados sobre base única en el sistema esclavo | Sistema de telecirugía diseñado para operar con un solo brazo robótico | Plataforma modular con brazos montados en carros independientes (hasta 4 unidades) | Plataforma modular con brazos montados en carros independientes (hasta 4 unidades) | Plataforma modular con brazos montados en carros independientes (hasta 4 unidades) | Arquitectura compacta con 4 brazos robóticos articulados montados en una base central, con flexibilidad de posicionamiento |
| Brazos | EndoWrist articulados (8-12 mm) | EndoWrist articulados (8-12 mm) | EndoWrist articulados (8-12 mm) | Instrumentos articulados con 7° de libertad | Instrumentos reutilizables de 5 mm con muñeca articulada y hasta 7° de libertad | Instrumentos reutilizables no articulados de 3 o 5 mm, con háptica y seguimiento ocular | Instrumentos desechables tipo EndoWrist con múltiples grados de libertad |
| Acceso | Multipuerto con 3 o 4 incisiones | Multipuerto con 3 o 4 incisiones | Puerto único | Configuración flexible de brazos que permite variaciones en la colocación según el procedimiento | Puertos múltiples ajustables en posición gracias al diseño modular independiente | Puertos tipo laparoscópico estándar (3-4), con instrumentación compatible y fácil conversión a laparoscopia convencional | Acceso multipuerto laparoscópico convencional (3-4), compatible con técnicas estándar |
Da Vinci Surgical System (Xi, DVy SP)
- −Xi: multibrazo, movilidad de torre mejorada, visión 3D HD, posibilidad de abordaje multicuadrante.
- −DV5: última generación con avances en procesamiento de imagen y visión 3D con procesamiento avanzado, mejoras en ergonomía, precisión instrumental y sistemas de seguridad automatizados (Fig. 1).
- −SP (Single Port): un solo puerto, indicado en procedimientos radicales con mínima invasión; explorado en casos ginecológicos seleccionados por vía abdominal y vaginal5.
- −Hugo™ RAS (Medtronic)6: sistema modular con brazos independientes, control visual con realidad aumentada; cuenta con aplicaciones en linfadenectomía pélvica e histerectomía radical.
- −Versius® (CMR Surgical)7: brazos móviles con configuración flexible, ideal para quirófanos pequeños; facilita el entrenamiento progresivo por su interfaz intuitiva y portabilidad.
- −Senhance® (Asensus Surgical)8: retroalimentación háptica reconocimiento de movimiento ocular para control visual; mayor énfasis en interoperabilidad con quirófanos estándar.
- −Hinotori™ (Medicaoroid)6–8: primer sistema de cirugía robótica desarrollado en Japón, aprobado en 2021. Se distingue por un diseño sin anclaje a trócares, con brazos robóticos de ocho ejes de movimiento que reducen colisiones y mejoran la precisión en espacios reducidos.
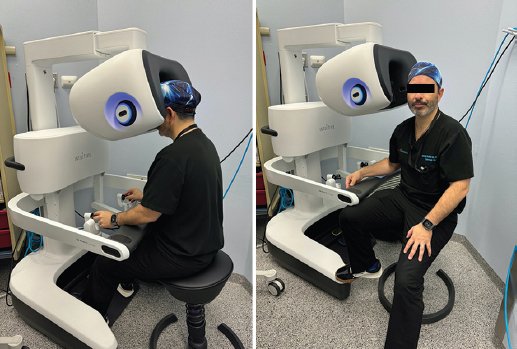
Figura 1. Sistema quirúrgico Da Vinci.
Aplicaciones clínicas en ginecología oncológica
Cáncer de endometrio
La cirugía robótica resulta más rápida, con menor tiempo en quirófano y sin necesidad de conversión a laparotomía, manteniendo unos resultados oncológicos y perioperatorios similares a los de la laparoscopia tradicional, lo que la consolida como una alternativa segura y eficaz en el tratamiento del cáncer endometrial. En el ensayo clínico aleatorizado Robotic-assisted vs traditional laparoscopic surgery for endometrial cancer, realizado por de Mäenpää et al.15, se encontró que el tiempo operatorio fue significativamente menor en el grupo de cirugía robótica (139 minutos) en comparación con el grupo laparoscópico (170 minutos), con un menor tiempo total en quirófano (197 vs. 228 minutos; p < 0.001). La tasa de conversión a laparotomía se presentó únicamente en la laparoscopia tradicional (10%), mientras que en el grupo robótico no hubo conversiones (p = 0.027). La pérdida sanguínea intraoperatoria fue similar en ambos grupos (mediana de 50 ml), así como la necesidad de transfusión y la estancia hospitalaria, con una mediana de 1 día en el grupo robótico y 2 días en el tradicional, sin diferencias significativas. En cuanto a las complicaciones, las intraoperatorias se presentaron exclusivamente en el grupo de laparoscopia convencional (8%), mientras que en el grupo robótico no se reportaron, aunque se observó una tendencia a una tasa más alta de complicaciones posoperatorias mayores en el grupo robótico (22% vs. 10%), sin alcanzar significancia estadística. En relación con los parámetros oncológicos, no se hallaron diferencias en el recuento ganglionar (mediana de 23 en laparoscopia y 25 en cirugía robótica) ni en la proporción de pacientes que requirieron tratamiento adyuvante15.
Cáncer de cuello uterino
El estudio LACC (2018) evidenció mayores tasas de recurrencia y una menor supervivencia en pacientes sometidas a histerectomía radical por abordaje mínimamente invasivo, ya fuera mediante laparoscopia convencional o cirugía robótica11. Sin embargo, los estudios subsiguientes han sugerido que estos resultados pueden estar vinculados al uso de manipuladores uterinos14. El ensayo ROCC (en curso) evalúa el abordaje robótico utilizando técnicas modificadas de contención tumoral, como el cierre profiláctico de la cúpula vaginal13.
Cáncer de ovario
La cirugía robótica se ha propuesto como alternativa en estadios tempranos (IA-IB), permitiendo una estadificación completa con menor morbilidad. Para enfermedad avanzada, su aplicación se limita a casos seleccionados o como cirugía de intervalo en centros altamente especializados10.
Ganglio centinela y verde de indocianina
La biopsia de ganglio centinela guiada por fluorescencia con verde de indocianina ha ganado protagonismo en la estadificación quirúrgica del cáncer ginecológico, principalmente en cáncer de endometrio y cáncer cervical16–18. La tecnología Firefly integrada en los sistemas robóticos Da Vinci permite la visualización en tiempo real de los ganglios centinela con alta precisión, lo que reduce la necesidad de linfadenectomías extensas y las complicaciones asociadas19,20.
Tras su administración intravenosa o en tejido, el verde de indocianina se une a las proteínas plasmáticas y se distribuye por el torrente sanguíneo o linfático, acumulándose en estructuras con adecuada perfusión, como los vasos sanguíneos y los ganglios linfáticos. Al activar el modo Firefly, el campo quirúrgico es iluminado con luz infrarroja cercana, la cual es absorbida por las moléculas de verde de indocianina que posteriormente emiten fluorescencia a una longitud de onda mayor. Esta fluorescencia es captada por una cámara especializada equipada con filtros que permiten visualizar, en tiempo real, las estructuras teñidas en color verde brillante en la consola del cirujano. Este método mejora la identificación anatómica y funcional de tejidos clave, optimizando la precisión y la seguridad quirúrgicas, en especial en procedimientos de ginecológica oncológica como el mapeo de ganglio centinela y la valoración de perfusión tisular17.
Los estudios recientes han reportado unas tasas de detección bilateral superiores al 86%, lo que confirma la fiabilidad del método en pacientes con cáncer de endometrio o de cuello uterino en estadios tempranos18.
Las comparaciones entre el sistema Firefly y otros sistemas laparoscópicos han mostrado resultados equivalentes en tasas de detección y precisión, consolidando el uso de Firefly como estándar en cirugía robótica19. Además, están en desarrollo técnicas complementarias con nuevos agentes fluorescentes, como el tilmanocept, para mejorar la retención ganglionar y ampliar la ventana quirúrgica de detección, lo que puede optimizar aún más la estadificación20.
Linfadenectomía pélvica y paraaórtica
Los estudios han demostrado que la robótica permite una disección precisa hasta el nivel renal con menor conversión y menos pérdida sanguínea en comparación con la laparoscopía convencional9. Esto resulta particularmente relevante en pacientes con alto índice de masa corporal o anatomía distorsionada.
Comparaciones con abordajes quirúrgicos convencionales: cirugía abierta contra cirugía de mínima invasión (laparoscópica o robótica)
En contraste con el endometrio, en el cáncer de cuello uterino temprano hubo hallazgos preocupantes en comparación con la cirugía de mínima invasión. El ensayo clínico aleatorizado Laparoscopic Approach to Cervical Cancer (LACC), publicado en 2018, que incluyó los estadios IA1 (LVSI), IA2 (invasión estromal 3-5 mm de profundidad y < 7 mm de extensión horizontal) y IB (tamaño tumoral < 4 cm sin involucro linfático) de la clasificación de la Federación Internacional de Ginecología y Obstetricia (FIGO), revolucionó la práctica al demostrar que la histerectomía radical por cirugía de mínima invasión tuvo peores resultados oncológicos que la abierta11. A 4.5 años, el riesgo de recurrencia fue cuatro veces mayor y el riesgo de muerte fue seis veces mayor en el grupo de cirugía de mínima invasión en comparación con el grupo de cirugía abierta. Esto se tradujo en una menor supervivencia libre de enfermedad y global para la vía laparoscópica o robótica. Además, los análisis de calidad de vida del mismo ensayo mostraron resultados equivalentes entre ambas vías. En el estudio LACC no hubo diferencias significativas en los puntajes de calidad de vida (FACT-Cx) a las 6 semanas ni a los 3 meses de la cirugía entre el grupo de cirugía abierta y el de cirugía de mínima invasión. Es decir, la cirugía de mínima invasión no aportó mejoría en calidad de vida posoperatoria en comparación con la abierta, al menos en las escalas evaluadas. Estos resultados provocaron un cambio sustancial en las recomendaciones internacionales en el año 2018 (National Comprehensive Cancer Network, European Society of Gynaecological Oncology, entre otras), desaconsejando la cirugía laparoscópica y robótica en este contexto21,22.
Un detalle importante es que en el ensayo LACC la mayoría de las cirugías mínimamente invasivas fueron laparoscópicas convencionales (84%), con solo un 16% realizadas con robot11. Esto dejó la duda de si la cirugía robótica podría tener resultados diferentes (posiblemente mejores) que la laparoscópica tradicional. Los estudios observacionales posteriores lo han explorado y han obtenido resultados mixtos. El estudio multicéntrico retrospectivo MEMORY evaluó a 1093 pacientes con cáncer cervical en estadios IA1 con invasión linfovascular hasta IB1, comparando el abordaje mínimamente invasivo, mayoritariamente robótico (78%), con la histerectomía radical abierta23. Tras un seguimiento mediano de 38.5 meses para cirugía de mínima invasión y de 55 meses para cirugía abierta, no se observaron diferencias significativas en la supervivencia libre de progresión a 3 años (87.9% en cirugía de mínima invasión y 89.0% en cirugía abierta; p = 0.60) ni en la supervivencia global (95.8% en cirugía de mínima invasión y 96.6% en cirugía abierta; p = 0.80). El análisis multivariable confirmó la ausencia de diferencias significativas en el riesgo ajustado de recurrencia o muerte (hazard ratio [HR]: 0.70; intervalo de confianza del 95% [IC 95%]: 0.47-1.03; p = 0.07) y en la mortalidad global (HR: 0.81; IC 95%: 0.43-1.52; p = 0.50), concluyendo que el enfoque mínimamente invasivo no compromete los desenlaces oncológicos en pacientes con enfermedad en estadio temprano. Como sesgo de selección en este estudio cabe resaltar que los casos más complejos tendieron a ser operados por vía abierta, siendo el 14% de los tumores > 4 cm en el grupo de cirugía abierta (50 casos de 378) frente al 7.4% en cirugía mínimamente invasiva (51 casos de 715). Con respecto a la terapia adyuvante, fue mayor en los casos de cirugía abierta (39% en histerectomía radical abierta frente a 26% en cirugía de mínima invasión). Aun así, los datos indican que la cirugía robótica podría lograr resultados oncológicos similares a los de la cirugía abierta cuando se utilizan las técnicas adecuadas23.
Resultados clínicos y oncológicos
Numerosos estudios y metaanálisis coinciden en que la cirugía robótica ofrece resultados clínicos favorables en cuanto a sangrado, duración hospitalaria, dolor y complicaciones15. En cuanto a resultados oncológicos, los datos respaldan su uso seguro en cáncer de endometrio y de ovario temprano10,11, mientras que en cáncer de cuello uterino se requieren cautela y una selección estricta del abordaje11–13.
Seguridad en cáncer ginecológico
La mayoría de los estudios recientes y metaanálisis no reportan diferencias significativas en cuanto a supervivencia libre de enfermedad y supervivencia global en pacientes con cáncer endometrial temprano operadas con manipulador uterino en cirugía robótica24,25. En la histerectomía radical para cáncer de cuello uterino temprano, el uso del manipulador uterino es motivo de debate. Los resultados del ensayo LACC (2018) alertaron sobre un mayor riesgo de recurrencia y de mortalidad con la cirugía mínimamente invasiva (laparoscópica y robótica) para el cáncer cervical temprano, lo que desencadenó una reevaluación de las técnicas quirúrgicas y de los factores contribuyentes, entre ellos el uso de manipuladores intrauterinos11. Esto ha llevado a emplear técnicas alternativas, como la colpotomía sin manipulador14. Un subanálisis del estudio SUCCOR (2020) reveló que el uso de manipulador durante la cirugía de mínima invasión incrementó significativamente la recurrencia (26.3% frente a 16% sin manipulador), con una supervivencia libre de enfermedad a 4.5 años del 73%, frente al 83% sin manipulador (p < 0.001), y un riesgo de recurrencia global de 2.76 (IC: 1.75-4.33), especialmente en tumores > 2 cm (HR: 3.05; IC: 1.73-5.38)11. De igual forma, la mortalidad global fue significativamente mayor en el grupo con manipulador (HR: 3.00; IC: 1.60-5.63)26.
Técnicas alternativas
Se desarrollaron técnicas alternativas para la manipulación uterina, como la sutura de tracción cervical, Foerster con gasa, copa cervical o cuarto brazo robótico, evitando así la colocación intrauterina del dispositivo y minimizando el riesgo de diseminación tumoral. Estos métodos han mostrado resultados quirúrgicos comparables sin comprometer la seguridad oncológica27,28.
Un estudio del año 2020 describió el uso de la sutura de tracción cervical, consistente en una aguja y una cinta de poliéster, empleado en ocho pacientes con cirugía robótica o laparoscópica. Este método permitió una manipulación eficaz sin complicaciones, eliminando la necesidad del manipulador y una asistencia quirúrgica adicional29. Además, los estudios clínicos han evaluado variantes como la pinza Foerster con gasa, que permite la movilización uterina sin implantar dispositivos intrauterinos, evitando posibles fugas de células tumorales hacia la cavidad abdominal30.
Aunque algunos reportes indican que el uso del manipulador podría estar relacionado con diseminación tumoral, los estudios previos encontraron que no aumentaba la invasión linfovascular ni la mortalidad global31,32. Sin embargo, en el contexto del cáncer de cuello uterino precoz, la evidencia reciente sugiere que técnicas como la sutura de tracción cervical o el uso de la pinza Foerster con gasa y colpotomía protegida promueven unos resultados oncológicos comparables a los de la vía abierta, eliminando el riesgo adicional asociado al manipulador intrauterino, especialmente en tumores > 2 cm, para minimizar el riesgo de diseminación tumoral29,30.
Uso de bolsas para extracción
La aplicación rigurosa de medidas que previenen la diseminación tumoral incluye el uso de bolsas de extracción. El embolsado inmediato del tejido tumoral, en particular mediante el abordaje vaginal, permite que la cirugía de mínima invasión logre desenlaces oncológicos a largo plazo similares a los de la vía abierta33.
Se han evaluado varios modelos (como EndoCatch y Anchor Tissue Retrieval System), todos válidos para procedimientos tanto laparoscópicos como robóticos33.
Complicaciones: comparación de los distintos abordajes quirúrgicos
En el estudio multicéntrico retrospectivo COMPARE, que incluyó 2973 pacientes con cáncer ginecológico (principalmente de endometrio y de cuello uterino) operadas entre 2015 y 2020 en los Estados Unidos de América, se comparan los tres tipos de abordajes quirúrgicos en ginecología oncológica: cirugía abierta, laparoscopía y cirugía robótica34. Los resultados se resumen en la tabla 2.
Tabla 2. Comparación de los distintos abordajes quirúrgicos
| Complicaciones | Cirugía abierta | Laparoscopia | Cirugía robótica |
|---|---|---|---|
| Tamaño promedio de incisión | Mayor (laparotomía) | Mínima (< 1.5 cm por puerto) | Mínima (< 1.5 cm, con puertos más ergonómicos) |
| Sangrado intraoperatorio | Mayor (mediana 200-300 ml) | Menor | Menor que abierta y comparable con laparoscopia |
| Duración quirúrgica promedio | Más corta | Intermedia | Más larga en minutos que abierta (por docking) +17.73 minutos (en comparación con cirugía de mínima invasión) +40.92 minutos (en comparación con cirugía abierta) |
| Estancia intrahospitalaria | 2 días más que con robótica | 0.5 días más que con robótica | Más corta (referencia) |
| Complicaciones intraoperatorias | Moderadas | Similares o ligeramente mayores | Similares, con menor tasa de conversión |
| Tasa de conversión a cirugía abierta | No aplica | 4.5% | 1.2% |
| Complicaciones infecciosas posoperatorias | Mayores (14.3%) | Menores (~7.5%) | Menores (~6.2%) |
| Fístulas urinarias o rectovaginales | Baja incidencia (< 1%) | Ligeramente mayor en histerectomía laparoscópica profunda | Similar a laparoscópica |
| Eventos trombóticos (trombosis venosa profunda o embolia pulmonar) | Más frecuentes (3-4%) | Menos frecuentes (< 2%) | Similar a laparoscópica (< 2%) |
| Dolor posoperatorio | Mayor | Menor | Menor o igual que laparoscópica |
| Duración de hospitalización | Más prolongada (3-5 días) | 1-2 días | 1-2 días, menor en general |
| Recuperación y retorno a actividades | Lenta (4-6 semanas) | Más rápida | Más rápida o igual |
| Ruptura capsular en cáncer de ovario | 7.6% | 15.2% | 12.8% |
| Costo hospitalario promedio | Mayor | Menor | Intermedio |
Curva de aprendizaje y entrenamiento robótico
El concepto de curva de aprendizaje en medicina surgió en los años 1980 con el auge de la cirugía mínimamente invasiva. Se refiere al tiempo y el número de casos que necesita un cirujano promedio para realizar un procedimiento de manera autónoma y segura. Esta curva implica no solo alcanzar buenos resultados, sino también definir cuántos procedimientos se requieren para lograrlo con confianza. Se calcula que, en el caso específico del sistema Da Vinci, la fase de aprendizaje se estabiliza tras realizar alrededor de 25 procedimientos35. El uso de simuladores en cirugía robótica permite retroalimentación cuantitativa (tiempos, errores, precisión), lo que favorece la metacognición y el aprendizaje autorregulado del estudiante. Los estudios con realidad extendida muestran mejoras significativas: reducción del tiempo quirúrgico y aumento en la puntuación de la escala GEARS (evaluación global de las habilidades robóticas). Esto acelera la curva de aprendizaje, optimiza la seguridad del paciente y fortalece la competencia técnica36.
Adopción, costo y valor socioeconómico
La histerectomía es una intervención clave en el tratamiento del cáncer de endometrio y su abordaje ha evolucionado de manera significativa con la introducción de las técnicas mínimamente invasivas. Desde la aprobación del sistema Da Vinci en el año 2000, la cirugía robótica ha ido desplazando a la vía abierta y ha permitido aumentar la proporción global de histerectomías por mínima invasión, incluso en centros con baja adopción previa de laparoscopía convencional37,38. En cohortes recientes, hasta un 61% de las histerectomías mínimamente invasivas se realizaron por vía robótica39.
Desde la perspectiva económica, la cirugía laparoscópica presenta el menor costo directo hospitalario (US $16 000), seguida por la robótica (US $18 300) y la abierta (US $19 000)40. Sin embargo, al considerar los costos sociales, las estancias hospitalarias reducidas, la menor pérdida laboral y la mejor recuperación, la cirugía robótica se torna más competitiva. Los modelos económicos estiman que su costo total desde la perspectiva de la sociedad (US $11 476) es inferior al de la vía abierta (US $12 847)41. Así, su adopción no solo mejora los resultados clínicos, sino que también representa una inversión costo-efectiva al aumentar el volumen de procedimientos mínimamente invasivos con menor morbilidad global.
El desafío actual es garantizar la equidad en su acceso y la sostenibilidad financiera en sistemas de salud con recursos limitados.
Perspectivas tecnológicas futuras
En el contexto de la ingeniería, la inteligencia artificial (IA) está transformando rápidamente la automatización en el diseño, las pruebas y la modelización predictiva. En ingeniería mecánica, el uso extensivo de sensores en las máquinas ha generado grandes volúmenes de datos operativos, lo que permite una supervisión continua de la degradación y una predicción precisa de las necesidades de mantenimiento. Para lograrlo, se desarrollan y aplican modelos de aprendizaje automático y aprendizaje profundo, ya que los sistemas basados en IA pueden producir resultados más precisos a medida que el volumen de datos recopilados aumenta con el tiempo, incrementando así la vida útil de los componentes y reduciendo los costos generales de mantenimiento42. Este cambio pone de relieve cómo la IA traslada la ingeniería de respuestas reactivas a estrategias proactivas, transformando fundamentalmente la forma en que los sistemas se mantienen y optimizan.
De manera similar, en el campo de la ingeniería biomédica la IA se está convirtiendo en una piedra angular al mejorar las capacidades diagnósticas, personalizar las estrategias de tratamiento, optimizar el rendimiento de los dispositivos biomédicos y perfeccionar los sistemas de salud43. Un ejemplo destacado se encuentra en la imagen médica, donde modelos de IA desarrollados por plataformas como Google Health han avanzado en radiología gracias a técnicas sofisticadas de procesamiento de imágenes. Estos sistemas mejoran la precisión diagnóstica al identificar patrones sutiles en los estudios que podrían pasar desapercibidos, lo que finalmente permite intervenciones más tempranas y una planificación terapéutica más precisa. De este modo, la IA ha comenzado a redefinir la manera en que los médicos abordan tanto la detección como el tratamiento de las enfermedades.
A partir de estos avances, la integración de la IA en la robótica quirúrgica representa la próxima frontera. Los procedimientos quirúrgicos exigen una destreza y una precisión excepcionales, en especial en entornos de alta tensión y mínimamente invasivos. La IA potencia los sistemas robóticos al reconocer estructuras anatómicas, identificar obstáculos y tomar decisiones basadas en datos en tiempo real. El aprendizaje automático y el aprendizaje profundo van aún más lejos al permitir que los robots quirúrgicos se adapten, perfeccionen técnicas y realicen tareas complejas más allá de los límites de la programación tradicional. Existen muchos lenguajes de programación utilizados en robótica, como Python, C++, MATLAB y ROS (Robot Operating System), que cuentan con diversas bibliotecas y herramientas que facilitan la incorporación de IA, aprendizaje automático y aprendizaje profundo en los sistemas robóticos44. Al aprovechar estas herramientas, la robótica impulsada por IA puede evolucionar de ser un simple instrumento pasivo a convertirse en un verdadero socio quirúrgico activo.
A medida que la IA continúe avanzando en los próximos años, la robótica quirúrgica integrada con sistemas inteligentes podrá complementar cada vez más, y en algunos casos reemplazar, ciertos elementos del esfuerzo humano, en particular en la toma de decisiones y el razonamiento, a medida que se entrenan más modelos y se asimilen conjuntos de datos más amplios. Estos avances tienen el potencial de transformar la práctica quirúrgica al establecer a la IA como un asistente confiable del cirujano, mejorando la precisión, la eficiencia y la consistencia en el quirófano. No obstante, debido a ciertos y evidentes riesgos de seguridad, el uso no supervisado de la IA durante las cirugías puede no ser una posibilidad al menos en el futuro cercano. Sin embargo, podría asumir gran parte de la carga de los componentes diagnósticos y no invasivos de la cirugía. Con su implementación generalizada y su capacidad para complementar el juicio clínico y mejorar la eficiencia del cirujano, la IA tiene el potencial de establecer un nuevo estándar de precisión, seguridad e innovación tanto en la ingeniería como en la atención sanitaria.
Conclusiones
La cirugía robótica es una herramienta tecnológica de alto impacto en el tratamiento del cáncer ginecológico. En conjunto, podemos concluir que la cirugía robótica es tan eficaz oncológicamente como la laparoscópica en manos expertas (en especial en cáncer de endometrio y en casos seleccionados de cáncer de ovario), manteniendo las ventajas de la mínima invasión (menos complicaciones y recuperación más rápida) frente a la laparotomía. No obstante, en el cáncer de cuello uterino temprano la cirugía de mínima invasión ha mostrado un riesgo mayor de recaída y menor supervivencia, por lo que la vía abierta sigue recomendada. Es esencial individualizar la decisión quirúrgica según el tipo de tumor, su estadio y las características de la paciente, basándose en la evidencia más actual y en la experiencia del equipo quirúrgico. Los metaanálisis y los ensayos continuarán refinando las indicaciones de la cirugía robótica en cáncer ginecológico, buscando maximizar la calidad de vida sin comprometer la supervivencia a largo plazo.
Financiamiento
Los autores declaran no haber recibido financiamiento para este estudio.
Conflicto de intereses
El Dr. Santillán-Gómez declara tener una relación profesional con Intuitive Surgical, Inc. como instructor y consultor.
Consideraciones éticas
Protección de personas y animales. Los autores declaran que para esta investigación no se han realizado experimentos en seres humanos ni en animales.
Confidencialidad, consentimiento informado y aprobación ética. Debido a la naturaleza del presente artículo de revisión, no se utilizaron datos personales de pacientes ni información procedente de historias clínicas. Por lo tanto, no fue necesaria la obtención de consentimiento informado ni la aprobación por un comité de ética.
Declaración sobre el uso de inteligencia artificial. Los autores declaran que no se utilizó ningún tipo de inteligencia artificial generativa para la redacción ni la creación de contenido de este manuscrito.
